Mach3 Pulse Frekansı Yetersiz Olursa Ne Olur?
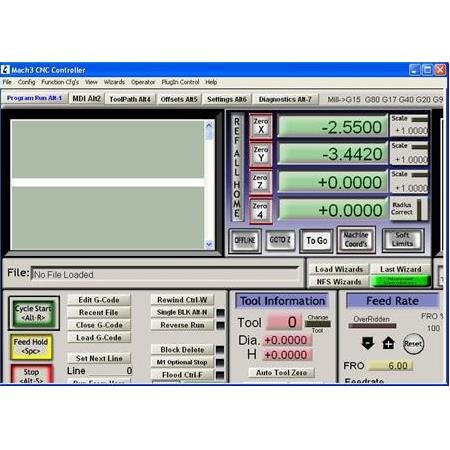
CNC kontrol sistemlerinde, yazılımın donanıma gönderdiği adım (pulse) sinyalleri, motorların hareketini belirleyen temel komutlardır. Mach3 gibi yazılımlar, belirli bir zaman diliminde gönderilebilecek maksimum pulse sayısını (frekans) sınırlar. Eğer sistemin ihtiyaç duyduğu hız ve çözünürlük, bu frekans sınırını aşarsa, ‘pulse frekansı yetersizliği’ olarak adlandırılan kritik bir darboğaz oluşur.
Bu durum, makinenin komut edilen hızlara çıkamaması, motorların adım kaçırması veya eksenlerin senkronizasyonunu kaybetmesi gibi sonuçlar doğurur. Endüstriyel uygulamalarda, bu frekans limitlerinin doğru yönetilmesi, hem mekanik hassasiyetin korunması hem de sistemin kararlı çalışması için hayati önem taşır.
Sorunun ve Kavramın Tanımı
Pulse frekansı, bir eksenin birim zamanda alması gereken adım sayısı ile doğrudan ilişkilidir. Mach3, genellikle 25kHz, 35kHz veya 45kHz gibi sabit frekans limitleri ile çalışır. Yetersizlik, motorun ihtiyaç duyduğu adım sayısının, yazılımın veya donanımın (LPT portu gibi) desteklediği bu limitin üzerine çıkmasıdır.
Bu kavram, sistemin ‘hız-çözünürlük’ dengesini ifade eder. Yüksek çözünürlük (daha fazla mikro adım) daha fazla pulse gerektirir, bu da frekans limitine daha hızlı ulaşılmasına neden olur.
Frekans Limitinin Anatomisi
Sistemdeki her bir adım, motorun bir miktar dönmesini sağlar. Eğer motorun 1 mm ilerlemesi için 1000 adım gerekiyorsa ve saniyede 100 mm hız isteniyorsa, saniyede 100.000 pulse (100kHz) gerekir. Mach3’ün 25kHz limitinde bu hızın dörtte birine ulaşılabilir.
Bu limit, yazılımın çekirdek hızı (kernel speed) ve donanım arayüzünün (örneğin paralel portun) veri işleme kapasitesi ile sınırlıdır.
- Kernel hızı: Mach3’ün pulse üretme hızı.
- Donanım kısıtı: LPT portunun veri iletim hızı.
- Çözünürlük: Motor sürücü mikro adım ayarları.
Temel Fiziksel veya Teknik Prensip
Hareket kontrolü, zaman ve mesafe arasındaki kesin bir orana dayanır. Pulse sinyalleri, motor sürücüsüne ‘şimdi bir adım at’ komutunu ileten dijital kare dalgalardır.
Frekans yetersizliği, bu kare dalgaların zamanlama hatasına uğraması veya sistemin bu dalgaları üretemez hale gelmesidir. Fiziksel olarak, motor sürücüsü komutları zamanında alamazsa, motorun torku düşer veya adım atlaması gerçekleşir.
Zamanlama ve Senkronizasyon
Sistem, her pulse sinyali arasında belirli bir ‘on’ ve ‘off’ süresine ihtiyaç duyar. Frekans arttıkça bu süre kısalır. Eğer süre, sürücünün minimum tepki süresinin altına düşerse, sinyal kaybolur.
Bu durum, yazılımın komutları ile donanımın fiziksel tepkisi arasındaki senkronizasyonun kopmasına yol açar.
- Kare dalga genişliği.
- Sürücü tepki süresi.
- Zamanlama toleransları.
Olayın Neden Gerçekleştiği
Yetersizlik genellikle sistemin kapasitesinin üzerinde bir hız veya çözünürlük talep edildiğinde ortaya çıkar. Kullanıcılar, daha pürüzsüz hareket için mikro adım ayarlarını artırdıklarında, aslında sistemin pulse ihtiyacını katlamış olurlar.
Ayrıca, bilgisayarın arka planında çalışan diğer işlemler, Mach3’ün pulse üretme döngüsünü kesintiye uğratarak frekansın kararsızlaşmasına neden olabilir.
Kullanıcı Kaynaklı Darboğazlar
Mikro adım ayarlarının 1/16 veya 1/32 gibi yüksek değerlere çekilmesi, motorun bir turu için gereken pulse sayısını artırır. Bu durum, aynı hızda daha yüksek frekans ihtiyacı doğurur.
Yazılım ayarlarındaki ‘Velocity’ (Hız) değerlerinin, sistemin fiziksel limitlerinin üzerinde tutulması da doğrudan frekans yetersizliğine yol açar.
- Yüksek mikro adım ayarları.
- Aşırı yüksek hız komutları.
- Bilgisayar kaynaklarının yetersizliği.
Etkili Değişkenler
Sistemin pulse frekansı limitini etkileyen değişkenler, yazılım ayarlarından donanım seçimine kadar geniş bir yelpazeyi kapsar.
Bu değişkenlerin doğru optimize edilmesi, frekans yetersizliği sorununu minimize eder.
Sistem Parametreleri
Motor sürücüsünün mikro adım ayarı, en kritik değişkendir. Daha düşük mikro adım, daha az pulse gerektirir.
Bilgisayarın işlemci hızı ve işletim sistemi, Mach3’ün pulse üretme kararlılığını doğrudan etkiler.
- Mikro adım oranı.
- Eksen başına adım sayısı (Steps per unit).
- Kernel hızı ayarı.
Sistem İçindeki Enerji Kuvvet Akım veya Hareket İlişkisi
Pulse frekansı, motorun hareket enerjisini doğrudan kontrol eder. Yetersiz frekans, motorun torkunu koruyamamasına ve hareketin sarsıntılı olmasına neden olur.
Hareketin sürekliliği, pulse sinyallerinin akışkanlığına bağlıdır. Frekans yetersizliği, bu akışkanlığı kesintiye uğratarak mekanik sistemde titreşim ve kuvvet dalgalanmaları yaratır.
Tork ve Hareket Dinamiği
Motorlar, belirli bir frekans aralığında optimum tork üretir. Frekans yetersizliği, motorun hızlanma ve yavaşlama rampalarında (acceleration/deceleration) zorlanmasına neden olur.
Bu durum, mekanik sistemde ani kuvvet değişimlerine ve dolayısıyla hassasiyet kaybına yol açar.
- Hızlanma rampası kararlılığı.
- Tork kaybı.
- Mekanik titreşimler.
Mermak Mühendis Önerisi: Sisteminizi optimize ederken, mikro adım ayarlarını mekanik çözünürlük ihtiyacınıza göre belirleyin. 1/8 veya 1/16 mikro adım ayarları, çoğu CNC uygulaması için hem pürüzsüz hareket sağlar hem de pulse frekansı limitlerini zorlamaz. Ethernet tabanlı kontrol kartlarına geçiş, paralel portun getirdiği tüm frekans kısıtlamalarını ortadan kaldırarak sistem kararlılığını artırır.
Normal Çalışma Davranışı
Normal bir sistemde, Mach3’ün ürettiği pulse sinyalleri, motor sürücüsü tarafından hatasız bir şekilde işlenir. Motor, komut edilen hızda ve hassasiyette hareket eder.
Sistem, belirlenen frekans limitleri dahilinde, tüm eksenlerde senkronize ve pürüzsüz bir hareket sergiler.
İdeal Senkronizasyon
İdeal durumda, pulse sinyalleri motorun ihtiyaç duyduğu torku ve hızı karşılayacak frekansta üretilir.
Sürücü, gelen her pulse sinyaline anında tepki verir ve motorun adım kaçırması engellenir.
- Pürüzsüz hızlanma.
- Sıfır adım kaçırma.
- Kararlı çalışma.
Koşullar Değiştiğinde Ne Olur
Frekans yetersizliği başladığında, sistemin çalışma davranışı dramatik şekilde değişir. Motorlar ‘vızıldama’ sesi çıkarabilir, hareketler kesikleşir veya eksenler komut edilen noktaya ulaşamaz.
Bu durum, özellikle yüksek hız gerektiren işleme operasyonlarında, parçanın bozulmasına veya makinenin mekanik olarak zorlanmasına neden olur.
Hata Modları
Sistem, komut edilen hıza ulaşamadığında ‘adımları atlar’. Bu, parçanın boyutlarının hatalı çıkmasına neden olur.
Motorlar, frekans yetersizliği nedeniyle senkronizasyonu kaybettiğinde, mekanik olarak kilitlenebilir veya aşırı ısınabilir.
- Adım kaçırma.
- Eksen kayması.
- Motor ısınması.
Makine ve Sanayi Uygulamalarındaki Karşılığı
Sanayi tipi CNC makinelerinde, frekans yetersizliği üretim verimliliğini doğrudan düşürür. Özellikle seri üretimde, her bir parçanın hassasiyeti kritik olduğundan, bu sorun kabul edilemez.
Retrofit edilen eski makinelerde, modern sürücülerin yüksek pulse ihtiyacı ile eski kontrol kartlarının düşük frekans kapasitesi arasındaki uyumsuzluk, bu sorunun en yaygın kaynağıdır.
Endüstriyel Etkiler
Hassas işleme gerektiren kalıpçılık veya otomotiv parçası üretiminde, frekans yetersizliği nedeniyle oluşan eksen kaymaları, parçanın hurdaya çıkmasına yol açar.
Yüksek hızlı gravür işlemlerinde, frekans yetersizliği detayların kaybolmasına ve yüzey kalitesinin düşmesine neden olur.
- Üretim hataları.
- Verimlilik kaybı.
- Mekanik aşınma.
Tasarım ve Seçim Üzerindeki Etkisi
Makine tasarımı aşamasında, kullanılacak kontrol sistemi ve motor sürücüleri, hedeflenen hız ve hassasiyet değerlerine göre seçilmelidir.
Tasarımcı, sistemin ihtiyaç duyacağı maksimum pulse frekansını hesaplamalı ve bu frekansı destekleyen bir kontrol kartı (örneğin Ethernet tabanlı kartlar) tercih etmelidir.
Mühendislik Seçimleri
Ethernet veya USB tabanlı hareket kontrol kartları, paralel portun 25kHz limitini aşarak 100kHz veya daha yüksek frekanslara çıkabilir.
Tasarım aşamasında, mikro adım ayarları ile hız gereksinimi arasındaki denge, sistemin toplam pulse ihtiyacını belirler.
- Ethernet kontrol kartları.
- Hız-çözünürlük dengesi.
- Sürücü uyumluluğu.
Sık Yapılan Hatalar: Kullanıcıların en sık yaptığı hata, mikro adım ayarlarını ‘ne kadar yüksek olursa o kadar iyi’ düşüncesiyle 1/64 veya 1/128 gibi değerlere çekmektir. Bu durum, motorun torkunu düşürdüğü gibi, kontrol kartının pulse frekans kapasitesini de hızla tüketerek sistemin adım kaçırmasına neden olur.
Ölçüm veya Doğrulama Yaklaşımı
Frekans yetersizliği, osiloskop veya Mach3’ün kendi tanı araçları ile doğrulanabilir. Sistemin maksimum hızda çalışırken pulse sinyallerinin kararlılığı gözlemlenmelidir.
Ayrıca, makinenin uzun süreli çalışmalarda eksen kayması yapıp yapmadığı, hassas ölçüm cihazları ile kontrol edilmelidir.
Doğrulama Yöntemleri
Osiloskop ile sürücü girişindeki sinyallerin frekansı ölçülerek, yazılımın gönderdiği değerle karşılaştırılır.
Mach3’ün ‘Diagnostics’ ekranındaki pulse hızı göstergeleri, sistemin limitlerine ne kadar yaklaşıldığını gösterir.
- Osiloskop ölçümü.
- Mach3 tanı ekranı.
- Eksen kayması testi.
Avantajlar Riskler veya Sınırlamalar
Frekans limitlerini artırmanın avantajı, daha yüksek hız ve hassasiyet elde etmektir. Ancak, bu durum sistemin karmaşıklığını ve maliyetini artırabilir.
Sınırlamalar, kullanılan donanımın fiziksel kapasitesi ile belirlenir. Her donanım, sonsuz frekans artışını desteklemez.
Risk Yönetimi
Yüksek frekanslı sistemlerde, sinyal gürültüsü (noise) daha büyük bir sorun haline gelir. Kablolama ve topraklama, bu riskleri yönetmek için kritiktir.
Sınırlamalar, sistemin kararlılığını korumak adına, donanımın desteklediği güvenli frekans aralığında kalınmasını gerektirir.
- Sinyal gürültüsü.
- Maliyet artışı.
- Donanım limitleri.
Yaygın Yanlış Yorumlar
En yaygın yanlış yorum, frekans yetersizliğinin her zaman motor arızası olarak algılanmasıdır. Oysa sorun genellikle yazılım veya kontrol kartı limitlerinden kaynaklanır.
Bir diğer yanlış yorum ise, mikro adım ayarlarını artırmanın her zaman daha iyi sonuç vereceğidir. Yüksek mikro adım, frekans limitine ulaşılmasını hızlandırarak performansı düşürebilir.
Hatalı Kabuller
Kullanıcılar, motorun vızıldamasını motorun bozulduğuna yorar. Ancak bu, sürücünün pulse sinyallerini işleyememesinden kaynaklanan bir titreşimdir.
Mikro adımın artırılması, her zaman hassasiyeti artırmaz; aksine sistemin pulse ihtiyacını karşılayamaz hale getirir.
- Motor arızası sanılması.
- Mikro adımın her zaman iyi olması.
- Yazılımın suçlanması.
Dikkat Edilecekler: Frekans yetersizliği nedeniyle oluşan adım kaçırmaları, işlenen parçanın boyutlarının hatalı çıkmasına ve ciddi üretim kayıplarına yol açar. Eğer makineniz yüksek hızlarda sarsıntılı çalışıyor veya referans noktasına döndüğünde sapma yapıyorsa, mutlaka pulse frekansı limitlerinizi ve mikro adım ayarlarınızı gözden geçirin.
Pratik Mühendislik Çıkarımları
Mühendislik açısından, sistemin pulse ihtiyacı, hız ve çözünürlük gereksinimlerinin bir fonksiyonudur. Bu fonksiyon, donanımın frekans kapasitesinden küçük olmalıdır.
Pratik çözüm, ihtiyaç duyulan hızı ve çözünürlüğü optimize ederek, sistemin güvenli frekans aralığında çalışmasını sağlamaktır.
Optimizasyon Stratejileri
Gereksiz yüksek mikro adım ayarlarından kaçının. Mekanik olarak yeterli olan en düşük mikro adım ayarını kullanın.
Kontrol kartı seçiminde, LPT portu yerine Ethernet tabanlı kartları tercih ederek frekans limitlerini ortadan kaldırın.
- Mikro adım optimizasyonu.
- Ethernet kartı kullanımı.
- Hız-çözünürlük dengesi.
SSS
Mach3 pulse frekansı yetersizliği ile ilgili en sık sorulan sorular ve yanıtları aşağıdadır.
Sık Sorulan Sorular
Soru: Frekans limitini nasıl artırabilirim? Yanıt: Mach3 ayarlarından kernel hızını artırabilir veya Ethernet tabanlı bir kontrol kartına geçiş yapabilirsiniz.
Soru: Adım kaçırmayı nasıl anlarım? Yanıt: Makineyi referans noktasına gönderdiğinizde, başlangıç noktasından farklı bir yerde duruyorsa adım kaçırıyor demektir.
- Frekans artırma yöntemleri.
- Adım kaçırma tespiti.
- Donanım yükseltme.