Mach3 GetOEMDRO Komutu Ne İşe Yarar?
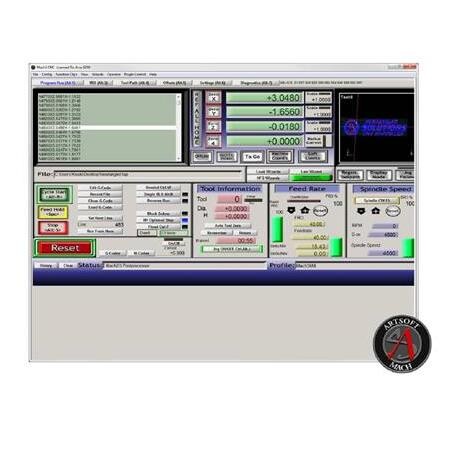
Mach3, CNC makinelerinin kontrolünde dünya genelinde en yaygın kullanılan yazılımlardan biridir. Bu yazılımın sunduğu esneklik, kullanıcıların kendi makro ve otomasyon senaryolarını oluşturmasına olanak tanıyan güçlü bir script diline dayanır. Bu dilin en temel taşlarından biri olan GetOEMDRO komutu, yazılımın içindeki dinamik verileri okumak için kullanılan kritik bir fonksiyondur.
GetOEMDRO, ‘Get OEM Digital Read Out’ ifadesinin kısaltmasıdır. Temel olarak, Mach3 arayüzünde veya arka planında anlık olarak değişen sayısal değerleri (pozisyon, hız, devir vb.) bir değişken olarak kod bloğuna çekmenizi sağlar. Bu komut, basit bir pozisyon okuma işleminden, karmaşık bir takım değiştirme (ATC) makrosuna kadar geniş bir yelpazede kullanılır.
Tanım ve Temel Amaç
GetOEMDRO komutu, Mach3’ün dahili hafızasında tutulan OEM (Original Equipment Manufacturer) kayıtlarına erişim sağlar. Bu kayıtlar, makinenin o anki durumunu belirten sayısal verilerdir.
Bu komutun temel amacı, yazılımın arayüzünde gördüğünüz değerleri, yazacağınız bir VB (Visual Basic) scripti içerisinde kullanılabilir hale getirmektir. Örneğin, bir makro yazarken o anki Z ekseni pozisyonunu bilmeniz gerekiyorsa, bu komut ile veriyi çekip mantıksal bir işleme tabi tutabilirsiniz.
Veri Okuma Mantığı
Komut, parametre olarak bir ID numarası alır. Her bir OEM kaydının Mach3 içerisinde atanmış özel bir numarası vardır. Bu numarayı komuta gönderdiğinizde, sistem size o kayıttaki sayısal değeri döndürür.
Dönen değer her zaman ‘Double’ (ondalıklı sayı) formatındadır. Bu, hassas CNC işlemleri için gerekli olan mikron seviyesindeki verilerin doğru işlenmesini sağlar.
- Sayısal veri girişi sağlar.
- Gerçek zamanlı okuma yapar.
- Hata payı düşüktür.
Çalışma Prensibi
GetOEMDRO komutu, Mach3’ün çekirdek (kernel) yapısı ile sizin yazdığınız script arasında bir köprü görevi görür. Komut çağrıldığında, Mach3’ün bellek adresindeki ilgili hücreye gider ve oradaki veriyi okur.
Bu işlem milisaniyeler mertebesinde gerçekleşir. Bu hız, özellikle yüksek hızlı işleme (high-speed machining) veya anlık tepki gerektiren güvenlik makrolarında hayati önem taşır.
Sözdizimi
Komutun kullanımı oldukça basittir: ‘Degisken = GetOEMDRO(ID_Numarasi)’. Burada ID_Numarasi, okumak istediğiniz verinin Mach3 OEM tablosundaki karşılığıdır.
Eğer yanlış bir ID numarası girerseniz, komut genellikle 0 değerini döndürür veya sistem hata mesajı verir. Bu nedenle, kullanılan ID’lerin Mach3 dokümantasyonuna uygunluğu kontrol edilmelidir.
- Değişken tanımlama gerektirir.
- ID numarası ile çalışır.
- Sayısal çıktı verir.
Ana Bileşenler ve Yapı
GetOEMDRO yapısı, Mach3’ün geniş OEM kayıt tablosuna dayanır. Bu tablo, makinenin tüm parametrelerini kapsayan binlerce adresten oluşur.
Sistemin ana bileşenleri; ID numarası, okuma fonksiyonu ve döndürülen değerdir. Bu üçlü, tüm otomasyon senaryolarının temelini oluşturur.
Kayıt Tablosu
Mach3 OEM kayıtları, 0’dan başlayarak binlerce adrese kadar uzanır. Bazı adresler standarttır (pozisyonlar, hızlar), bazıları ise kullanıcı tanımlı veya eklenti (plugin) özelindedir.
Bu kayıtların yapısını anlamak, gelişmiş makrolar yazmak için şarttır.
- Standart OEM kayıtları.
- Kullanıcı tanımlı kayıtlar.
- Plugin özel kayıtları.
Başlıca Çeşitleri
GetOEMDRO komutunun tek bir fonksiyonel yapısı vardır, ancak okuduğu verinin türüne göre çeşitlenir. Pozisyon verileri, hız verileri ve durum verileri olarak kategorize edilebilir.
Her kategori, makinenin farklı bir fiziksel veya mantıksal durumunu temsil eder.
Veri Kategorileri
Pozisyon verileri, eksenlerin o anki koordinatlarını verir. Hız verileri, ilerleme hızını (feedrate) veya spindle devrini okur.
Durum verileri ise makinenin o anki modunu (jog, auto, mdi) veya hata durumlarını bildirir.
- Koordinat okuma.
- Hız ve devir okuma.
- Durum ve mod okuma.
Çeşitler Arasındaki Farklar
Farklı verileri okuyan GetOEMDRO çağrıları arasındaki temel fark, hedefledikleri bellek adresleridir. Bir pozisyon verisi ile bir spindle devri verisi, sistemin farklı adreslerinde tutulur.
Ayrıca, bazı veriler anlık (instant) iken, bazıları ortalama (average) değerler olabilir.
Adresleme Farklılıkları
Pozisyon verileri genellikle yüksek hassasiyetli ve sürekli güncellenen adreslerdir. Spindle devri gibi veriler ise daha yavaş güncellenebilir.
Bu fark, makro yazarken verinin ne kadar güncel olduğunu anlamak açısından önemlidir.
- Güncelleme hızı farkı.
- Bellek adresi farkı.
- Veri tipi hassasiyeti.
Mermak Mühendis Önerisi: GetOEMDRO komutunu kullanırken, okuduğunuz veriyi mutlaka bir ‘If-Then’ bloğu ile mantıksal sınır kontrollerine tabi tutun. Örneğin, bir spindle devri okuyorsanız, değerin 0 ile maksimum devir arasında olduğunu doğrulamadan makineyi çalıştırmayın. Bu, yazılımsal bir güvenlik katmanı oluşturur.
Nerelerde Kullanılır
GetOEMDRO, CNC otomasyonunun hemen her alanında kullanılır. Özellikle takım değiştirme, otomatik ölçüm ve güvenlik sistemlerinde vazgeçilmezdir.
Ayrıca, kullanıcı arayüzünü (ScreenSet) özelleştirenler için de verileri ekrana yansıtmanın tek yoludur.
Uygulama Alanları
Takım boyu ölçme (Tool Setter) makrolarında, takımın o anki Z pozisyonunu okumak için kullanılır. Otomatik takım değiştiricilerde (ATC) ise magazin pozisyonunu kontrol etmek için tercih edilir.
Ayrıca, spindle devrinin belirli bir aralıkta olup olmadığını kontrol eden güvenlik scriptlerinde de sıkça rastlanır.
- Takım boyu ölçümü.
- ATC otomasyonu.
- Güvenlik denetimleri.
Hangi Durumda Hangi Tip Seçilir
Hangi verinin okunacağı, tamamen makronun amacına bağlıdır. Eğer bir güvenlik kontrolü yapıyorsanız, durum verilerini okuyan ID’leri seçmelisiniz.
Eğer bir ölçüm işlemi yapıyorsanız, pozisyon verilerini okuyan ID’leri kullanmanız gerekir.
Seçim Stratejisi
İhtiyacınız olan veriyi belirlemek için Mach3’ün OEM kayıt listesini incelemelisiniz. Yanlış ID seçimi, makronun yanlış çalışmasına veya makinenin beklenmedik hareketler yapmasına neden olabilir.
Her zaman önce simülasyon modunda test yapın.
- Güvenlik için durum verisi.
- Ölçüm için pozisyon verisi.
- Hız kontrolü için devir verisi.
Seçim Kriterleri
Doğru ID’yi seçmek için en önemli kriter, Mach3’ün güncel OEM dokümantasyonuna sahip olmaktır. İnternetteki eski forum bilgilerine güvenmek yerine, resmi kaynakları kullanın.
Ayrıca, verinin birimini (mm, inç, devir/dakika) kontrol etmek, hesaplamalarınızın doğruluğu için kritiktir.
Doğrulama Adımları
Seçtiğiniz ID’nin gerçekten istediğiniz veriyi döndürdüğünü, Mach3’ün ‘Diagnostic’ sekmesinden veya basit bir test makrosu ile doğrulayın.
Birim dönüşümlerine dikkat edin; Mach3 bazen veriyi ham (raw) formatta tutabilir.
- Resmi doküman kontrolü.
- Birim uyumluluğu.
- Test makrosu ile doğrulama.
Avantajlar
GetOEMDRO kullanmanın en büyük avantajı, Mach3’ü standart bir kontrol yazılımı olmaktan çıkarıp, özel bir otomasyon platformuna dönüştürebilmesidir.
Sistemin iç verilerine doğrudan erişim, makineyi çok daha akıllı ve kullanıcı dostu hale getirir.
Esneklik ve Kontrol
Kullanıcıya kendi makro dünyasını yaratma imkanı verir. Karmaşık işlemleri tek tuşla otomatikleştirmenizi sağlar.
Hata payını azaltır ve operatör müdahalesini minimize eder.
- Tam otomasyon imkanı.
- Özelleştirilebilir arayüz.
- Hızlı veri erişimi.
Sık Yapılan Hatalar: En yaygın hata, GetOEMDRO ile okunan verinin birimini (mm veya inç) göz ardı etmektir. Mach3 ayarlarınız inç ise ve siz mm bekliyorsanız, makro hesaplamalarınız 25.4 kat hatalı olacaktır. Her zaman sistem birimlerini kontrol edin.
Dezavantajlar ve Sınırlamalar
GetOEMDRO kullanımı, yanlış kodlandığında makineye zarar verebilir. Özellikle pozisyon verilerini okuyup, bu veriye göre hareket komutu veren makrolarda çok dikkatli olunmalıdır.
Ayrıca, çok fazla GetOEMDRO çağrısı yapmak, makro çalışma hızını yavaşlatabilir.
Riskler ve Performans
Yanlış ID kullanımı, makinenin limit dışına çıkmasına veya çarpışmasına neden olabilir. Bu nedenle her zaman ‘If’ blokları ile güvenlik kontrolleri eklenmelidir.
Sistem kaynaklarını verimli kullanmak için gereksiz okumalardan kaçınılmalıdır.
- Çarpışma riski.
- Kodlama hatası potansiyeli.
- Performans yavaşlaması.
Montaj Kullanım veya Uygulama İpuçları
Makro yazarken GetOEMDRO komutunu her zaman bir değişken içine atayın ve bu değişkeni kullanın. Doğrudan komutu matematiksel işlemlerde kullanmak, kodun okunabilirliğini düşürür.
Ayrıca, okunan veriyi her zaman ‘IsNumeric’ gibi fonksiyonlarla kontrol ederek, verinin gerçekten sayısal olup olmadığını doğrulayın.
Kodlama İpuçları
Değişkenleri tanımlarken ‘Dim’ komutunu kullanın. Bu, bellek yönetimini iyileştirir.
Makrolarınıza mutlaka ‘Message’ komutları ekleyerek, GetOEMDRO’dan ne okuduğunuzu ekranda görün.
- Değişken kullanımı.
- Veri doğrulama.
- Hata mesajları ekleme.
Sık Yapılan Hatalar
En sık yapılan hata, yanlış ID numarası kullanmaktır. Mach3’ün farklı sürümlerinde bazı ID’lerin değişebileceği unutulmamalıdır.
Bir diğer hata ise, verinin birimini (mm/inç) hesaba katmadan işlem yapmaktır.
Hata Analizi
Kullanıcılar genellikle ‘GetOEMDRO’ ile ‘SetOEMDRO’ komutlarını karıştırır. Okuma ve yazma işlemlerini birbirinden ayırmak gerekir.
Ayrıca, makro çalışırken makinenin ‘Reset’ durumunda olup olmadığını kontrol etmemek, makronun yarıda kesilmesine neden olur.
- Yanlış ID kullanımı.
- Birim karmaşası.
- Reset durumu kontrolü eksikliği.
Dikkat Edilecekler: GetOEMDRO ile pozisyon verisi okuyup, bu veriye göre makineyi hareket ettiren (G-Code üreten) makrolar yazıyorsanız, mutlaka ‘Soft Limits’ (Yazılımsal Limitler) kontrolü yapın. Yazılımın okuduğu değerin, makinenin fiziksel limitleri içinde olduğundan emin olmadan hareket komutu göndermek, mekanik çarpışmalara yol açabilir.
Bakım Güvenlik ve Kontrol
GetOEMDRO içeren makrolar, makinenin bir parçasıdır. Bu nedenle makine bakımı sırasında bu makroların da güncelliği kontrol edilmelidir.
Güvenlik, bu komutun kullanıldığı her yerde en öncelikli konudur. Makro, makinenin fiziksel sınırlarını aşacak bir komut üretmemelidir.
Güvenlik Protokolleri
Makrolarınızı her zaman yedekleyin. Bir güncelleme sonrası makinenin davranışının değişip değişmediğini test edin.
Elektriksel bağlantı veya sensör verisi okuyorsanız, sensörün düzgün çalıştığından emin olun.
- Makro yedekleme.
- Düzenli testler.
- Sensör doğrulaması.
SSS
GetOEMDRO ile ilgili en çok sorulan soruları aşağıda bulabilirsiniz.
Bu sorular, kullanıcıların sık karşılaştığı teknik engelleri aşmalarına yardımcı olacaktır.
Sıkça Sorulanlar
Soru: GetOEMDRO her zaman çalışır mı? Cevap: Evet, ancak Mach3’ün o anki durumuna ve ID’nin geçerliliğine bağlıdır.
Soru: Hangi ID’yi kullanacağımı nasıl bulurum? Cevap: Mach3 OEM kayıt listesini veya forumlardaki güncel dokümanları incelemelisiniz.
- ID bulma yöntemleri.
- Çalışma koşulları.
- Hata giderme.