Mach3 Takım Değişiminden Sonra Z Sıfırı Neden Değişir?
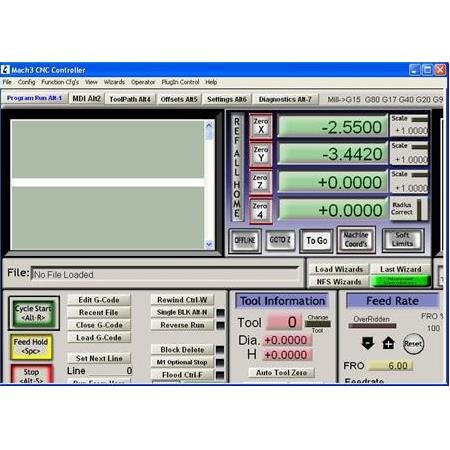
CNC işleme süreçlerinde takım değişimi, operasyonun en kritik aşamalarından biridir. Ancak birçok operatör, takım değişiminden sonra Z ekseni sıfır noktasının beklenmedik şekilde kaydığını ve parçanın hatalı işlendiğini gözlemlemektedir. Bu durum, sadece yazılımsal bir ayar hatası değil, aynı zamanda mekanik tekrarlanabilirlik ve kontrol sistemi senkronizasyonu ile ilgili derin bir teknik sorundur.
Bu rehberde, Mach3 kontrol sistemi altında çalışan CNC makinelerinde takım değişimi sonrası Z sıfır noktasının neden değiştiğini, bu değişimin fiziksel ve mantıksal kök nedenlerini ve sistemin hassasiyetini korumak için alınması gereken önlemleri detaylandırıyoruz.
Sorunun ve Kavramın Tanımı
Z ekseni sıfır noktası, takımın iş parçası yüzeyine olan mesafesini belirleyen referans noktasıdır. Takım değişimi sonrası bu noktanın değişmesi, sistemin takım boyu ofsetlerini (Tool Length Offset) doğru hesaplayamadığı veya mekanik olarak takımın yerine tam oturmadığı anlamına gelir.
Bu kayma, genellikle birkaç mikrondan birkaç milimetreye kadar değişebilir ve iş parçasının hurdaya çıkmasına neden olan en yaygın hatalardan biridir.
Sıfır Noktası Kayması Nedir?
Sıfır noktası kayması, kontrol ünitesinin takım değişiminden önceki Z pozisyonu ile değişimden sonraki Z pozisyonu arasında tutarsızlık yaşamasıdır.
Bu durum, takımın fiziksel uzunluğunun sisteme doğru tanıtılmaması veya takım tutucu sisteminin (ATC) her seferinde aynı pozisyonda kilitlenmemesinden kaynaklanır.
- Takım boyu ofset hatası
- Mekanik kilitlenme boşluğu
- Yazılımsal koordinat sistemi kayması
Temel Fiziksel veya Teknik Prensip
CNC makinelerinde Z ekseni, takımın iş parçasına olan mesafesini kontrol eder. Takım değişimi, sistemin mevcut koordinat sistemini geçici olarak askıya alıp yeni bir takımın boyunu sisteme dahil etmesini gerektirir.
Fiziksel olarak, takımın tutucuya girdiği nokta ile iş mili (spindle) arasındaki temas yüzeyi, sistemin referansıdır.
Koordinat Sistemi ve Ofsetler
Mach3, G43 komutu ile takım boyu ofsetlerini uygular. Eğer G43 komutu doğru tetiklenmezse veya ofset değeri yanlış tanımlanmışsa, Z ekseni eski takımın boyuna göre hareket etmeye devam eder.
- G43 komutunun çalışma mantığı
- Takım boyu tablosunun güncelliği
Olayın Neden Gerçekleştiği
Takım değişimi sonrası Z sıfırının değişmesinin temel nedeni, sistemin ‘yeni takım’ ile ‘eski takım’ arasındaki boy farkını hesaplayamamasıdır.
Bu durum, genellikle takım değişim makrosunun (M6) yanlış yapılandırılmasından veya takım tutucunun iş miline tam oturmamasından kaynaklanır.
Mekanik ve Yazılımsal Uyumsuzluk
Mekanik olarak, takım tutucunun konik yüzeyindeki bir talaş veya kir, takımın 0.05 mm daha aşağıda durmasına neden olabilir. Yazılımsal olarak ise, Mach3’ün takım tablosundaki değerlerin güncellenmemiş olması, Z ekseninin yanlış pozisyona gitmesine yol açar.
- Konik yüzey temizliği
- Takım tablosu verilerinin doğruluğu
Etkili Değişkenler
Sıfır noktasının kaymasında rol oynayan birçok değişken vardır. Bu değişkenlerin kontrol altında tutulması, sistemin tekrarlanabilirliğini artırır.
Sıcaklık değişimleri, mekanik aşınmalar ve yazılım ayarları bu değişkenlerin başında gelir.
Sıcaklık ve Mekanik Faktörler
İş milinin ısınması, metalin genleşmesine neden olur. Bu genleşme, Z ekseninde mikron seviyesinde kaymalara yol açabilir. Ayrıca, takım tutucunun kilitlenme mekanizmasındaki yayların yorulması, takımın her seferinde aynı kuvvetle çekilmesini engeller.
- Termal genleşme
- Kilitlenme mekanizması yay kuvveti
Sistem İçindeki Enerji Kuvvet Akım veya Hareket İlişkisi
Takım değişimi sırasında iş miline uygulanan kuvvet, sistemin rijitliğini test eder. Eğer kilitlenme kuvveti yetersizse, takım işleme sırasında titreşim yapabilir veya Z ekseninde kayabilir.
Elektriksel olarak, takım değişim sensörlerinin (limit switch) sinyal gecikmeleri, sistemin yanlış pozisyonda durmasına neden olabilir.
Sensör Hassasiyeti
Takım değişim sensörlerinin sinyal kalitesi, sistemin duruş pozisyonunu belirler. Gürültülü bir sinyal, sistemin 1-2 adım kaymasına neden olabilir.
- Sinyal gürültüsü (EMI)
- Sensör tepki süresi
Takım değişim makronuzun (M6) içine, her değişimden sonra Z eksenini güvenli bir noktaya çekip ofsetleri yeniden tetikleyen bir satır eklemek, sistemin kararlılığını artıracaktır. Ayrıca, takım boyu ölçme sensörü kullanıyorsanız, sensörün yüzeyini her zaman temiz tutun.
Normal Çalışma Davranışı
Normal bir sistemde, takım değişimi sonrası Z ekseni, yeni takımın boyu kadar ofsetlenerek iş parçasına yaklaşmalıdır.
Sistem, her takım değişiminde aynı referans noktasını kullanmalı ve G43 komutu ile ofsetleri hatasız uygulamalıdır.
Beklenen Performans
Doğru yapılandırılmış bir Mach3 sisteminde, takım değişimi sonrası Z sıfırı, parçanın yüzeyinden tam olarak belirlenen mesafede durmalıdır.
- Tutarlı ofset uygulaması
- Tekrarlanabilir Z pozisyonu
Koşullar Değiştiğinde Ne Olur
Sistemde bir parça aşındığında veya yazılım ayarları bozulduğunda, takım değişimi sonrası Z sıfırı kaymaya başlar.
Bu durum, genellikle takım tutucunun konik yüzeyindeki aşınma veya takım tablosundaki yanlış verilerle kendini gösterir.
Hata Belirtileri
Takım değişiminden sonra Z ekseninin parçaya dalması veya parçadan çok yukarıda kalması, sistemin ofsetleri yanlış hesapladığının en büyük kanıtıdır.
- Parçaya dalma
- Hava kesimi (parçadan uzak durma)
Makine ve Sanayi Uygulamalarındaki Karşılığı
Sanayide, özellikle seri üretimde, takım değişimi sonrası Z sıfırının kayması, ciddi maliyet kayıplarına yol açar.
Bu sorun, özellikle otomatik takım değiştiricili (ATC) makinelerde daha sık görülür.
Üretim Verimliliği
Hassas parçaların üretiminde, her takım değişiminden sonra Z sıfırının manuel olarak kontrol edilmesi, üretim hızını düşürür. Bu nedenle sistemin otomatik olarak doğrulanması şarttır.
- Seri üretimde duruş süreleri
- Hatalı parça maliyeti
Tasarım ve Seçim Üzerindeki Etkisi
Makine tasarımı aşamasında, takım değişim mekanizmasının rijitliği ve sensörlerin yerleşimi, bu sorunun önüne geçmek için kritiktir.
Doğru takım tutucu seçimi ve kaliteli sensör kullanımı, sistemin uzun vadeli kararlılığını sağlar.
Mühendislik Yaklaşımı
Tasarımcılar, takım değişim mekanizmalarında boşluksuz (backlash-free) sistemleri tercih etmelidir. Ayrıca, sensörlerin çevresel faktörlerden etkilenmemesi için korumalı (shielded) kablolar kullanılmalıdır.
- Rijit mekanik tasarım
- EMI korumalı kablolama
En sık yapılan hata, takım boyu ofsetlerini (G43) manuel olarak girmek yerine, sistemin otomatik hesaplamasına güvenmektir. Ayrıca, takım tutucuların konik yüzeylerini temizlemeden iş miline takmak, zamanla konik yüzeyin bozulmasına ve kalıcı hassasiyet kayıplarına yol açar.
Ölçüm veya Doğrulama Yaklaşımı
Z sıfırının doğruluğunu ölçmek için hassas bir komparatör veya takım boyu ölçme sensörü (Tool Setter) kullanılmalıdır.
Takım değişimi sonrası, takımın ucu bir referans yüzeyine değdirilerek, sistemin ofsetleri doğrulanmalıdır.
Doğrulama Yöntemleri
Takım boyu ölçme sensörü, her takım değişiminden sonra otomatik olarak takım boyunu ölçerek Mach3 tablosunu güncelleyebilir. Bu, manuel hataları minimize eder.
- Otomatik takım boyu ölçümü
- Komparatör ile manuel kontrol
Avantajlar Riskler veya Sınırlamalar
Otomatik takım boyu ölçümü, yüksek hassasiyet sağlar ancak sensörün kendisinin de periyodik olarak kalibre edilmesi gerekir.
Manuel yöntemler ise daha güvenilirdir ancak zaman alıcıdır.
Yöntemlerin Karşılaştırılması
Otomatik sistemler, insan hatasını ortadan kaldırır ancak sensör arızası durumunda tüm sistemi durdurabilir. Manuel yöntemler ise operatörün dikkatine bağlıdır.
- Otomasyonun getirdiği hız
- Manuel yöntemin güvenilirliği
Yaygın Yanlış Yorumlar
Birçok operatör, Z sıfırının kaymasını doğrudan Mach3 yazılımının bir hatası olarak görür. Oysa sorun genellikle mekanik bir boşluk veya yanlış bir makro ayarıdır.
Yazılımı yeniden kurmak veya güncellemek, mekanik bir sorunu çözmeyecektir.
Kök Neden Analizi
Yazılım, sadece kendisine verilen komutları uygular. Eğer mekanik sistem yanlış bir pozisyona gidiyorsa, yazılım bunu ‘doğru’ olarak kabul eder.
- Yazılım hatası vs. Mekanik hata
- Yanlış makro yapılandırması
Dikkat! Takım değişim makrolarında değişiklik yaparken, makinenin hareket sınırlarını (soft limits) göz önünde bulundurun. Yanlış bir makro, makinenin mekanik limitlerine çarpmasına neden olabilir. Her zaman simülasyon modunda test edin.
Pratik Mühendislik Çıkarımları
Sisteminizi kararlı hale getirmek için öncelikle mekanik temizliğe ve sensör kalibrasyonuna odaklanın.
Takım değişim makrolarınızı (M6) gözden geçirin ve her değişimden sonra ofsetlerin doğru uygulandığından emin olun.
Bakım ve İyileştirme
Düzenli bakım, CNC makinelerinin ömrünü uzatır ve hassasiyetini korur. Takım tutucuları temiz tutmak, en basit ama en etkili yöntemdir.
- Düzenli konik yüzey temizliği
- Makro kontrolü
SSS
Takım değişimi sonrası Z sıfırı ile ilgili en sık sorulan sorular ve cevapları aşağıdadır.
Sık Sorulan Sorular
Soru: Takım değişiminden sonra Z ekseni neden parçaya dalıyor? Cevap: G43 ofset komutu yanlış uygulanmış veya takım boyu tablosu güncellenmemiş olabilir.
Soru: Mekanik temizlik sorunu çözer mi? Cevap: Evet, konik yüzeydeki bir talaş bile mikron seviyesinde kaymalara neden olabilir.
- G43 komutu kontrolü
- Mekanik temizlik önemi