Servo Motor Parametreleri Ve Kullanım Açıklamaları
CNC-Marketi Teknik DokümanKaynak içerik yeni hafif rehber yüzeyinde sunuluyor.
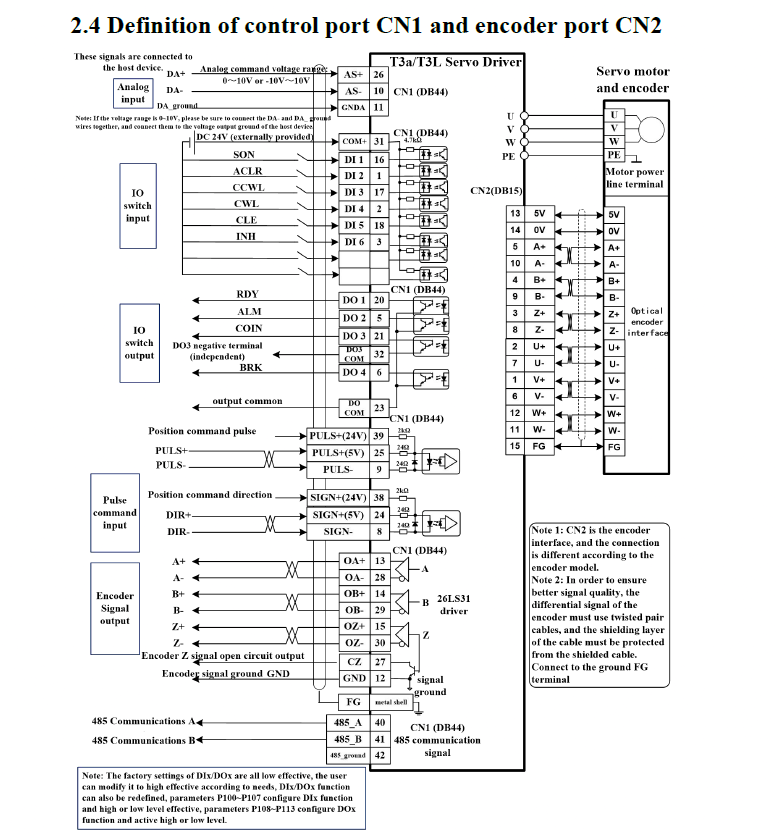
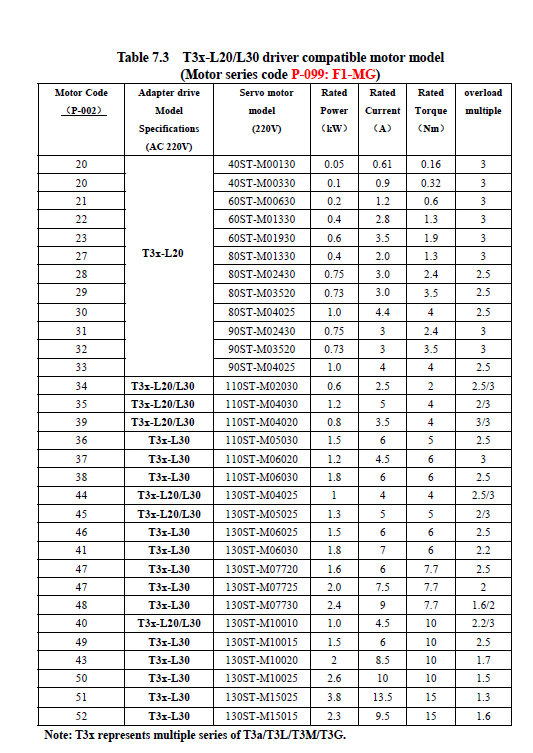
Motor Kodları
| P-002 | Sürücü Modeli | Servo Motor Modeli | Güç (kW) | Akım (A) | Tork (Nm) | Aşırı Yük | Referans |
|---|---|---|---|---|---|---|---|
| 20 | T3x-L20 | 40ST-M00130 | 0.05 | 0.61 | 0.16 | 3 | |
| 20 | T3x-L20 | 40ST-M00330 | 0.1 | 0.9 | 0.32 | 3 | |
| 21 | T3x-L20 | 60ST-M00630 | 0.2 | 1.2 | 0.6 | 3 | |
| 22 | T3x-L20 | 60ST-M01330 | 0.4 | 2.8 | 1.3 | 3 | |
| 23 | T3x-L20 | 60ST-M01930 | 0.6 | 3.5 | 1.9 | 3 | |
| 27 | T3x-L20 | 80ST-M01330 | 0.4 | 2.0 | 1.3 | 3 | |
| 28 | T3x-L20 | 80ST-M02430 | 0.75 | 3.0 | 2.4 | 2.5 | |
| 29 | T3x-L20 | 80ST-M03520 | 0.73 | 3.0 | 3.5 | 2.5 | |
| 30 | T3x-L20 | 80ST-M04025 | 1.0 | 4.4 | 4 | 2.5 | |
| 31 | T3x-L20 | 90ST-M02430 | 0.75 | 3 | 2.4 | 3 | |
| 32 | T3x-L20 | 90ST-M03520 | 0.73 | 3 | 3.5 | 3 | |
| 33 | T3x-L20 | 90ST-M04025 | 1.0 | 4 | 4 | 2.5 | |
| 34 | T3x-L20/L30 | 110ST-M02030 | 0.6 | 2.5 | 2 | 2.5/3 | |
| 35 | T3x-L20/L30 | 110ST-M04030 | 1.2 | 5 | 4 | 2/3 | |
| 39 | T3x-L20/L30 | 110ST-M04020 | 0.8 | 3.5 | 4 | 3/3 | |
| 36 | T3x-L30 | 110ST-M05030 | 1.5 | 6 | 5 | 2.5 | |
| 37 | T3x-L30 | 110ST-M06020 | 1.2 | 4.5 | 6 | 3 | |
| 38 | T3x-L30 | 110ST-M06030 | 1.8 | 6 | 6 | 2.5 | |
| 44 | T3x-L20/L30 | 130ST-M04025 | 1 | 4 | 4 | 2.5/3 | |
| 45 | T3x-L20/L30 | 130ST-M05025 | 1.3 | 5 | 5 | 2/3 | |
| 46 | T3x-L30 | 130ST-M06025 | 1.5 | 6 | 6 | 2.5 | |
| 41 | T3x-L30 | 130ST-M06030 | 1.8 | 7 | 6 | 2.2 | |
| 47 | T3x-L30 | 130ST-M07720 | 1.6 | 6 | 7.7 | 2.5 | |
| 47 | T3x-L30 | 130ST-M07725 | 2.0 | 7.5 | 7.7 | 2 | |
| 48 | T3x-L30 | 130ST-M07730 | 2.4 | 9 | 7.7 | 1.6/2 | |
| 40 | T3x-L20/L30 | 130ST-M10010 | 1.0 | 4.5 | 10 | 2.2/3 | |
| 49 | T3x-L30 | 130ST-M10015 | 1.5 | 6 | 10 | 2.5 | |
| 43 | T3x-L30 | 130ST-M10020 | 2 | 8.5 | 10 | 1.7 | |
| 50 | T3x-L30 | 130ST-M10025 | 2.6 | 10 | 10 | 1.5 | |
| 51 | T3x-L30 | 130ST-M15025 | 3.8 | 13.5 | 15 | 1.3 | |
| 52 | T3x-L30 | 130ST-M15015 | 2.3 | 9.5 | 15 | 1.6 |
Not: T3x ifadesi T3a/T3L/T3M/T3G serilerini kapsamaktadır. Tüm modeller için motor serisi kodu P-099: F1-MG olarak ayarlanmalıdır.
| No | Parametre Adı | Aralık | Varsayılan | Birim | Teknik İşlev ve SEO Açıklaması | Referans |
|---|---|---|---|---|---|---|
| P-000 | İşlem Şifresi | 0 ~ 9999 | 315 | – | Servo parametre güvenliği ve yetkisiz erişimi engellemek için kullanılan erişim kodudur. Motor kodu veya sürücü modeli gibi kritik ayarlar için şifrenin 385 veya 316 girilmesi zorunludur. | [cite: 1607, 1608, 1610] |
| P-001 | Sürücü Modeli Kodu | * | * | – | Donanımın güç kapasitesini tanımlayan kimlik kodudur. L20 (0.75kW) veya L30 (1.5kW) gibi modelleri temsil eden salt okunur bilgidir. | [cite: 1612, 1613, 1614] |
| P-002 | Motor Kodu | * | * | – | Bağlı olan servo motorun teknik modelini tanıtır. Sürücü, tork ve hız limitlerini bu koda göre otomatik optimize eder. Motor değişiminde güncellenmelidir. | [cite: 1615, 1616, 1618] |
| P-004 | Kontrol Modu | 0 ~ 8 | 0 | – | Çalışma stratejisini belirler. 0: Pozisyon (Pulse), 1: Hız (Analog), 2: Tork kontrolüdür. Karma modlar arasında geçiş DI girişleri ile sağlanır. | [cite: 1621, 1622, 1623, 1624] |
| P-005 | 1. Hız Döngüsü Kazancı | 1 ~ 3000 | 50 | Hz | Hız regülatörünün P (oransal) kazancıdır. Değer arttıkça hız tepkisi keskinleşir ancak aşırı yüksek değer mekanik rezonansa yol açabilir. | [cite: 1627, 1628] |
| P-006 | 1. Hız Döngüsü İntegral Zamanı | 1 ~ 1000 | 20 | ms | Hız hatasını sıfırlayan integral bileşenidir. Değer düşürüldükçe sistem rijitliği artar; aşırı düşük değerler gürültüye ve kararsızlığa neden olabilir. | [cite: 1629, 1630] |
| P-007 | 1. Tork Filtre Zaman Sabiti | 1 ~ 500 | 25 | 0.1ms | Tork komutundaki gürültüleri temizleyen düşük geçiren filtredir. Titreşimleri bastırarak motorun pürüzsüz çalışmasını sağlar. Atalet arttıkça değer yükseltilmelidir. | [cite: 1631, 1632, 1633, 1636] |
| P-009 | 1. Pozisyon Döngüsü Kazancı | 1 ~ 1000 | 40 | 1/s | Pozisyon kontrolünün oransal kazancıdır. Artırılması takip hatasını azaltır ve duruş hassasiyetini iyileştirir; aşırı artış salınım ve aşıma neden olur. | [cite: 1637, 1638, 1639] |
| P-017 | Yük Atalet Oranı | 1 ~ 2000 | 10 | 0.1 Kat | Yükün atalet momentinin motor rotor ataletine oranıdır. Servo tuning ve otomatik kazanç hesaplamalarının doğruluğu için temel ayardır. | [cite: 1392, 1397, 1406] |
| P-018 | Hız Döngüsü PDFF Katsayısı | 0 ~ 100 | 100 | % | Kontrolcü yapısını seçer: 0: IP regülatörü (rijitlik), 100: PI regülatörü (dinamizm). Kararlılık dengesini kurmak için kullanılır. | [cite: 1330, 1339, 1340] |
| P-019 | Hız Algılama Filtre Zamanı | 5 ~ 500 | 35 | 0.1ms | Enkoderden gelen hız verisini pürüzsüzleştiren gürültü filtresidir. Yüksek değer motorun daha sessiz çalışmasını sağlar ancak tepki hızı düşer. | [cite: 1640, 1641, 1642] |
| P-021 | Pozisyon İleri Besleme Kazancı | 0 ~ 127 | 0 | % | Pozisyon takibindeki faz gecikmesini ve takip hatasını azaltır. Özellikle yüksek hızlardaki konumsal doğruluğu korumak için kritik bir feedforward ayarıdır. | [cite: 1647, 1648, 1649] |
| P-022 | İleri Besleme Filtre Zamanı | 2 ~ 1000 | 10 | ms | İleri besleme kontrolünün kararlılığını artırmak için kullanılır. Ani hız değişimlerinden kaynaklanan mekanik sarsıntıları engeller. | [cite: 1652, 1653] |
| P-025 | Hız Komutu Kaynağı | 0 ~ 3 | 0 | – | Hız giriş tipini belirler. 0: Analog (AS+ pininden), 1: Dahili çoklu hızlar, 2: Analog+Dahili birleşimi, 3: Darbe hızı. | [cite: 1654, 1655, 1657, 1659] |
| P-029 | Elektronik Dişli 1. Pay | 1 ~ 32767 | 1 | – | Electronic Gear Ratio çarpanıdır. PLC’den gelen darbe miktarını mm veya derece gibi mekanik birimlere dönüştürmek için kullanılır. | [cite: 1684, 1695, 1696] |
| P-030 | Elektronik Dişli Paydası | 1 ~ 32767 | 1 | – | Elektronik dişli bölünenidir. Pay ve payda oranı, motorun her bir komut darbesinde alacağı fiziksel yolu tanımlar. | [cite: 1690, 1696, 1697] |
| P-034 | Dinamik Dişli Değiştirme Modu | 0 ~ 2 | 0 | – | Çalışma anında dişli oranının değiştirilme yöntemini belirler. Harici sinyallerle (GEAR1-2) hassas hız ve pozisyon geçişleri sağlar. | [cite: 1197, 1707, 1708, 1709] |
| No | Parametre Adı | Aralık | Varsayılan | Birim | Teknik İşlev ve SEO Açıklaması | Referans |
|---|---|---|---|---|---|---|
| P-035 | Pozisyon Komut Darbe Modu | 0 ~ 2 | 0 | – | Giriş darbe tipini belirler: 0: Darbe+Yön, 1: CCW/CW Darbe, 2: Faz A/B. Kontrolcü sinyal çıkışına göre pulse girişi yapılandırılır. [cite: 215, 1100] | [cite: 1100, 1167] |
| P-036 | Darbe Giriş Yönü | 0 ~ 1 | 0 | – | Motor dönüş yönünü yazılımsal olarak terslemek için kullanılır. [cite_start]0: Normal, 1: Ters yön. [cite: 1105, 1740] | [cite: 1740, 1742] |
| P-038 | Darbe Sinyali Filtre Katsayısı | 0 ~ 15 | 2 | – | Giriş darbe hattındaki parazitleri temizleyen dijital pulse filtresidir. [cite_start]Değer artışı gürültü direncini artırır ancak giriş frekansını kısıtlar. [cite: 1115, 1754] | [cite: 1589, 1755] |
| P-040 | Pozisyon Yumuşatma Filtresi | 0 ~ 5000 | 0 | ms | Düşük darbe frekanslarında veya yüksek dişli oranlarında mekanik sarsıntıyı (jitter) engeller. [cite_start]Hareketin daha yumuşak başlamasını ve durmasını sağlar. [cite: 1120, 1169] | [cite: 1120, 1171] |
| P-046 | Analog Hız Komut Kazancı | 10 ~ 3000 | 300 | r/min/V | Analog hız modunda 1V girişin kaç devir/dakikaya denk geleceğini ayarlar. [cite_start]Hız kontrol hassasiyeti için kritik bir parametredir. [cite: 1231, 1787] | [cite: 1589, 1788] |
| P-047 | Analog Hız Ofset Telafisi | -15000 ~ 15000 | 0 | 0.1mv | Analog girişteki küçük voltaj kaçaklarını sıfırlayarak motorun komut yokken dönmesini (drift) önler. [cite_start]Sıfır kayması kalibrasyonunda kullanılır. [cite: 1231, 1801] | [cite: 1589, 1801] |
| P-053 | Analog Tork Komut Kazancı | 1 ~ 300 | 30 | %/V | Tork modunda 1V giriş değişiminin motorun anma torkunun yüzde kaçına denk geleceğini belirleyen tork hassasiyet ayarıdır. [cite: 1352, 1869] | [cite: 1590, 1870] |
| P-060 | Hız Komutu Hızlanma Süresi | 0 ~ 10000 | 100 | ms | Motorun 0’dan 1000 r/min hıza ulaşması için geçen süredir. [cite_start]Rampa kontrolü ile yumuşak kalkış ve mekanik koruma sağlar. [cite: 1270, 1938] | [cite: 1590, 1945] |
| P-061 | Hız Komutu Yavaşlama Süresi | 0 ~ 10000 | 100 | ms | Motorun 1000 r/min hızdan durağan hale geçme süresidir. [cite_start]Ani duruşlardan kaynaklanan mekanik şokları önlemek için kullanılır. [cite: 1270, 1953] | [cite: 1590, 1954] |
| P-063 | Acil Durdurma Yavaşlama Süresi | 0 ~ 10000 | 1000 | ms | Acil stop (EMG) girişi verildiğinde veya bir alarm durumunda motorun hangi rampa süresiyle duracağını belirleyen güvenlik ayarıdır. [cite: 1957, 1961] | [cite: 1590, 1957] |
| No | Parametre Adı | Aralık | Varsayılan | Birim | Teknik İşlev ve SEO Açıklaması | Referans |
|---|---|---|---|---|---|---|
| P-065 | Dahili İleri Yön Tork Sınırı | 0 ~ 300 | 300 | % | Motorun ileri yönde (CCW) üretebileceği maksimum torku anma torkunun yüzdesi olarak kısıtlar. Donanım koruması sağlar. [cite: 1590, 1966] | [cite: 1590, 1966] |
| P-066 | Dahili Geri Yön Tork Sınırı | -300 ~ 0 | -300 | % | Motorun geri yönde (CW) üretebileceği maksimum tork kapasitesini elektriksel olarak kısıtlar. [cite: 1590, 1968] | [cite: 1590, 1968] |
| P-075 | Maksimum Hız Sınırı | 0 ~ 6000 | 3500 | r/min | Sistemin ulaşabileceği en yüksek devir hızını sabitler. [cite_start]Mekanik ve elektriksel güvenlik için ana üst limit değeridir. [cite: 1590, 1993, 1997] | [cite: 1590, 1993, 1997] |
| P-082 | Enkoder Çizgi Sayısı | 1 ~ 32767 | 2500 | pulse | Geri besleme ünitesinin çözünürlüğüdür. [cite_start]2500 çizgi ayarında sürücü 4 kat okuma yaparak 10.000 ppr hassasiyet sağlar. [cite: 1590, 2016, 2019] | [cite: 1590, 2016, 2019] |
| P-097 | Limit Sinyal Kullanım Modu | 0 ~ 33 | 33 | – | İleri ve geri limit anahtarlarının (CCWL/CWL) aktiflik durumunu belirler. [cite_start]33 değeri tüm limitleri yazılımsal olarak yok sayar. [cite: 1590, 2022, 2032] | [cite: 1590, 2022, 2032] |
| P-098 | Yazılımsal Zorunlu Enable | 0 ~ 1 | 0 | – | Bu değer 1 yapıldığında sürücü harici sinyal beklemeden motoru doğrudan enerjili ve çalışmaya hazır konuma getirir. [cite: 1590, 2038, 2041] | [cite: 1590, 2038, 2041] |
| P-100 | DI1 Fonksiyon Tanımı | -21 ~ 21 | 1 | – | 1. dijital giriş pinine görev atar. Varsayılan 1 değeri SON (Servo Enable) komutudur. [cite_start]Eksi değer mantığı tersler. [cite: 1592, 2049, 2283] | [cite: 1592, 2049, 2283] |
| P-108 | DO1 Fonksiyon Tanımı | -12 ~ 12 | 2 | – | 1. dijital çıkış pinine durum sinyali atar. [cite_start]Varsayılan 2 değeri SRDY (Servo Ready) sinyalidir. [cite: 1593, 2075, 2288] | [cite: 1593, 2075, 2288] |
| P-160 | Sıfır Hız Algılama Noktası | 0 ~ 1000 | 10 | r/min | Motor hızı bu değerin altındaysa sistem “duruyor” kabul edilir ve ZSP çıkışı aktifleşir. [cite: 1593, 2225, 2227] | [cite: 1593, 2225, 2227] |
| P-181 | Haberleşme İstasyon ID | -1 ~ 32 | -1 | – | RS485 Modbus haberleşmesi için sürücüye atanan benzersiz adrestir. [cite_start]Ağdaki her cihazın ID’si farklı olmalıdır. [cite: 2506, 2508] | [cite: 2506, 2508] |
| P-201 | Motor Kutup Çifti Sayısı | 1 ~ 50 | 4 | – | Servo motorun iç manyetik yapısındaki kutup çiftidir. [cite_start]Hız ve tork kontrolünün doğruluğu için girilmesi zorunludur. [cite: 1595] | [cite: 1595] |
| P-204 | Motor Anma Akımı | 1 ~ 4000 | 6.0 | A | Motorun aşırı akım koruması ve tork hesaplamaları için temel alınan nominal akım değeridir. [cite: 1595] | [cite: 1595] |
| P-207 | Motor Anma Hızı | 1 ~ 30000 | 2500 | r/min | Servo motorun standart fabrikasyon etiket çalışma devridir. [cite: 1596, 1600] | [cite: 1596, 1600] |
| Hex Adres | İzleme Parametresi | Birim | Teknik İşlev ve SEO Açıklaması | Referans |
|---|---|---|---|---|
| 0x0000 | Motor Hızı | r/min | Motorun anlık dönüş hızını Modbus üzerinden okumak için kullanılır. [cite: 2543] | [cite: 2543, 2550] |
| 0x0007 | Pozisyon Sapması (Düşük 16-bit) | pulse | Komut edilen pozisyon ile gerçek pozisyon arasındaki farkın (hata sayacı) düşük değeridir. [cite: 2547] | [cite: 2547, 2554] |
| 0x0009 | Motor Torku | % | Motorun ürettiği anlık torkun, nominal torkun yüzdesi cinsinden değeridir. [cite: 2548] | [cite: 2548, 2555] |
| 0x101A | Alarm Kodu | – | Sürücüde oluşan güncel hata kodunu uzaktan teşhis etmek için kullanılır. [cite: 2557] | [cite: 2557] |
| İşlem | Zamanlama / Kural | Teknik Açıklama | Referans |
|---|---|---|---|
| Güç Açılış Hazırlığı | ~1.5 Saniye Gecikme | Ana güç verildikten sonra sürücünün “Servo Ready” (SRDY) sinyali vermesi için gereken bekleme süresidir. [cite: 1469] | [cite: 1469, 1480] |
| Servo Enable (SON) Girişi | >10ms Gecikme | Sürücü hazır (Ready) olduktan sonra SON sinyalinin kabul edilmesi için gereken minimum süredir. [cite: 1484] | [cite: 1484] |
| Komut Giriş Gecikmesi | En az 50ms | SON (Enable) sinyali verildikten sonra motora herhangi bir pulse veya hız komutu göndermeden önce beklenmesi gereken süredir. [cite: 214] | [cite: 214] |
| Kalıntı Voltaj Deşarjı | En az 5 Dakika | Güç kesildikten sonra, içindeki yüksek voltajın boşalması için terminallere dokunulmaması gereken emniyet süresidir. [cite: 75] | [cite: 75] |