Servo Motor Nedir? Çeşitleri Nelerdir?
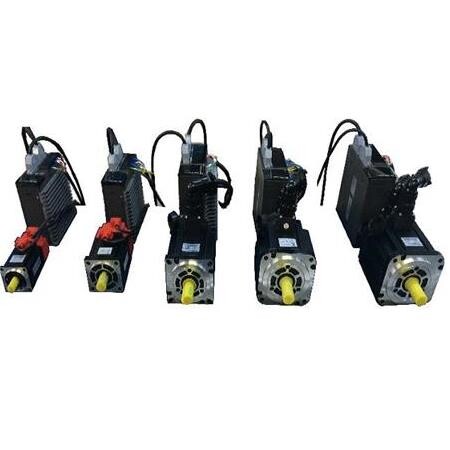
Servo motor, yalnız bir elektrik motorunun adı değil, komut verilen hareketi geri besleme ile sürekli ölçüp düzelten hassas hareket sisteminin merkezidir. CNC eksenlerinde, robotlarda, paketleme makinelerinde, otomatik kesim ve pozisyonlama sistemlerinde servo tercih edilmesinin nedeni yalnız yüksek devir değildir. Asıl fark, motorun nerede olduğunu, ne kadar hızlı döndüğünü ve yük karşısında komutu ne kadar doğru izlediğini sürücüye bildiren encoder ve kapalı çevrim kontroldür.
Bu rehber servo motoru motor-sürücü-encoder-kontrolör-mekanik yük bütünü olarak ele alır. AC ve DC servo çeşitleri, frenli servo, incremental ve absolute encoder, pozisyon-hız-tork kontrolü, pulse/direction ve haberleşme ile çalıştırma, elektronik dişli, homing, tuning, atalet oranı, rejenerasyon, fren direnci, kablolama, CNC kullanımı, yanlış seçim, kullanım hataları, alarm ve arıza teşhisi aynı kaynakta açıklanır.
Servo motorların çalışma prensibini öğrenmek için bu rehberi okumaya devam edin. Güncel model, güç ve fiyat karşılaştırması yapmak istiyorsanız servo motor ve sürücü setleri ana kategorisini inceleyebilirsiniz.
Servo sistemin kısa tanımı
Kontrolör hedef hareketi sürücüye verir. Servo sürücü motora gereken akım ve gerilimi uygular. Encoder gerçek hareketi geri bildirir. Sürücü hedef ile gerçeği karşılaştırır ve aradaki hatayı azaltmak için motor torkunu sürekli düzeltir. Servo sistemin hassasiyeti bu kapalı çevrim yapısından doğar.
Servo Motor Nasıl Çalışır?
Bir eksene belirli konuma git komutu verildiğinde sürücü hedef konum ile encoderın bildirdiği gerçek konum arasındaki farkı izler. Bu fark pozisyon hatasıdır. Kontrol algoritması gereken hız ve tork komutunu üretir. Motor yükü hızlandıkça, yavaşladıkça veya dış kuvvetle karşılaştıkça geri besleme değişir ve sürücü yeni düzeltme yapar.
Pratik servo kontrolü iç içe kontrol çevrimleri olarak düşünülebilir. Akım veya tork çevrimi en hızlı katmandır. Bunun üzerinde hız çevrimi, onun üzerinde de pozisyon çevrimi bulunabilir. Uygulamaya göre kontrolör pozisyon komutu verirken sürücü iç çevrimleri yönetir. Bu nedenle servo tuning yalnız motor hızını ayarlamak değildir, sistemin dinamik cevabını kararlı ve hassas hale getirmektir.
Servo Sistemi Hangi Parçalardan Oluşur?
| Parça | Görevi | Yanlış seçimde görülebilecek sonuç |
|---|---|---|
| Servo motor | Elektrik enerjisini kontrollü tork ve harekete dönüştürür | Yetersiz tork, aşırı ısınma, düşük ivme |
| Servo sürücü | Motor akımını yönetir ve kontrol çevrimlerini çalıştırır | Alarm, uyumsuz geri besleme, kapasite sorunu |
| Encoder | Konum ve hız geri bildirimi sağlar | Pozisyon hatası, encoder alarmı, kararsız hareket |
| Kontrolör/CNC/PLC | Hedef pozisyon, hız veya tork komutunu üretir | Yanlış ölçek, yön veya hareket |
| Mekanik aktarma | Torku yüke iletir | Boşluk, rezonans, titreşim, takip hatası |
| Fren | Enerji kesildiğinde özellikle düşey ekseni tutabilir | Z ekseninin düşmesi veya frenin sürüklemesi |
Servo Motor Çeşitleri Nelerdir?
Endüstriyel servo sistemler AC servo, DC servo, fırçalı veya fırçasız yapı, senkron motor yapısı, encoder tipi, frenli veya frensiz seçenek ve güç sınıfı gibi farklı açılardan sınıflandırılabilir. Modern CNC ve otomasyonda fırçasız AC servo sistemler yaygındır. Ancak servo kelimesini yalnız AC motorla eş anlamlı kullanmak doğru değildir. Servo olmayı belirleyen temel özellik kontrollü geri besleme sistemidir.
AC servo motor
Endüstriyel hareket kontrolünde yüksek dinamik cevap, geniş hız aralığı ve bakım avantajları nedeniyle sık kullanılır. Uyumlu servo sürücü ve encoder sistemiyle birlikte çalışır. Güç, enkoder ve fren seçeneklerine göre güncel AC servo motor modellerini ve servo motor fiyatlarını inceleyebilirsiniz.
DC servo motor
Fırçalı veya fırçasız DC yapılar servo uygulamalarda kullanılabilir. Fırçalı tasarımda komütatör ve fırça bakım konusu olabilir. Güncel endüstriyel eksenlerde ürün ailesine göre fırçasız çözümler daha yaygındır.
Frenli servo motor
Elektromanyetik tutma freni motoru normal çalışma sırasında hızlandırmak veya yavaşlatmak için kullanılan servis freni gibi düşünülmemelidir. Özellikle düşey eksende enerji kesildiğinde yükün düşmesini önlemeye yardımcı olur. Fren açma-kapama sıralaması kontrol mantığının parçasıdır. Düşey eksenler için frenli servo motor modellerine göz atabilirsiniz.
Servo Motor ile Step Motor Arasındaki Temel Fark
Klasik açık çevrim step sistem komut adımlarını sayar fakat rotorun gerçekten komutu izleyip izlemediğini her zaman ölçmez. Servo sistem encoder geri bildirimiyle gerçek hareketi takip eder. Bu servo her uygulamada daha iyi demek değildir. Düşük maliyetli, uygun hız ve yükte step motor çok başarılı olabilir. Yüksek dinamik, yüksek hız, değişken yük ve takip hatasının izlenmesi gereken eksenlerde servo avantaj kazanır.
Encoder Servo Sistemde Ne Yapar?
Encoder motor milinin hareketini elektriksel geri bildirime dönüştürür. Sürücü bu bilgiyi hız ve konum hesabında kullanır. Encoder çözünürlüğü önemli olsa da makinenin gerçek doğruluğunu tek başına belirlemez. Vidalı mil hatası, kaplin, redüktör boşluğu, mekanik esneme, yataklama ve kontrol ayarları toplam pozisyon doğruluğunu etkiler.
Incremental encoder
Artımsal geri bildirim hareket boyunca darbeler veya sayısal konum değişimleri üretir. Sistemin enerji açılışında referans/homing ihtiyacı uygulamaya ve encoder/sürücü yapısına bağlı olabilir.
Absolute encoder
Mutlak encoder belirli mimarilerde eksen konumunun enerji kesintisinden sonra korunmasına olanak sağlar. Çok turlu konum bilgisinin nasıl saklandığı encoder sistemine bağlıdır ve batarya kullanılan sistemlerde batarya bakımı önemlidir. Bu yapıdaki ürünler için Single Absolute servo motor seçeneklerini inceleyebilirsiniz.
Servo Motor Nasıl Çalıştırılır?
Servo motor doğrudan şebekeye bağlanıp sıradan AC motor gibi çalıştırılmaz. Motor ile uyumlu servo sürücü gerekir. Sürücüye güç beslemesi, motor güç kablosu ve encoder kablosu bağlanır. Kontrolör ise enable, pulse/direction, analog komut veya desteklenen endüstriyel haberleşme üzerinden hareket emri verir. Gerçek bağlantı ve terminal isimleri modele göre değiştiği için sürücü kılavuzu esas alınmalıdır.
Pozisyon Kontrolü Nasıl Yapılır?
CNC ekseninde en yaygın ihtiyaçlardan biri pozisyon kontrolüdür. Kontrolör hedef hareketi pulse/direction gibi darbeli komutla veya desteklenen fieldbus üzerinden gönderir. Elektronik dişli ve ölçekleme ayarları kontrolörün bir milimetre komutunun motorda ve mekanikte kaç encoder sayımına karşılık geleceğini belirler. Yanlış ölçekleme eksenin doğru yönde fakat yanlış mesafede hareket etmesine neden olabilir.
Hız Kontrolü Nasıl Yapılır?
Hız modunda temel hedef belirli devir veya doğrusal hızı korumaktır. Yük değiştiğinde sürücü encoder geri bildirimi üzerinden hızı düzeltmek için motor torkunu değiştirir. Hız referansı analog sinyal, dahili parametre veya haberleşme üzerinden gelebilir. Desteklenen yöntem sürücü modeline göre doğrulanır.
Tork Kontrolü Nasıl Yapılır?
Tork modunda ana kontrol edilen değişken motorun ürettiği torkla ilişkili akımdır. Sarma, gerdirme, presleme veya kuvvet kontrollü uygulamalarda kullanılabilir. Tork limiti ile tork modu aynı kavram değildir. Pozisyon modunda çalışan bir eksende de koruma veya proses amacıyla tork sınırı bulunabilir.
Pulse Direction ile Servo Çalıştırma
Pulse/direction kontrolünde kontrolör darbe sayısıyla hareket miktarını, darbe frekansıyla hareket hızını temsil eder ve ayrı yön sinyali kullanır. Servo sürücünün giriş tipi, sinyal seviyesi, maksimum giriş frekansı, diferansiyel veya single-ended bağlantı şartı kılavuzdan doğrulanmalıdır. Sinyal kablosunun güç kablolarıyla aynı kanalda gelişigüzel taşınması parazit sorunlarına yol açabilir.
Servo Enable ve Hazır Sinyalleri
Servo ON veya enable komutu sürücünün motoru aktif olarak kontrol etmesine izin verir. Hazır, alarm, pozisyon tamamlandı ve fren kontrolü gibi dijital giriş-çıkışlar makine sıralamasında kullanılır. Acil durdurma güvenliği yalnız yazılımsal servo enable sinyaline bırakılmamalıdır. Makinenin risk değerlendirmesine uygun güvenlik mimarisi kurulmalıdır.
Servo Motor Freni Nasıl Çalıştırılmalıdır?
Düşey eksende tipik mantık motor torkunun yükü devralması, ardından frenin bırakılmasıdır. Durdururken eksen kontrollü durur, motor yükü tutarken fren uygulanır ve daha sonra servo devreden çıkarılır. Zamanlamanın yanlış olması fren açıkken eksenin düşmesine veya fren kapalıyken motorun frenle savaşmasına neden olabilir.
Servo Motor Seçimi Nasıl Yapılır?
Servo seçiminde yalnız kW değerine bakmak ciddi hatadır. Yükün sürekli torku, hızlanma torku, maksimum hız, çalışma çevrimi, yük ataleti, redüksiyon oranı, mekanik verim, düşey eksende yerçekimi yükü ve gereken pozisyonlama performansı birlikte hesaplanır. Motor-sürücü kombinasyonu üreticinin eşleşme tablosundan doğrulanmalıdır.
Sürekli tork
Makinenin uzun süre taşıması gereken yük motorun termal sınırını belirler. Sürekli yük nominal kapasitenin üzerinde kalıyorsa motor ısınır.
Tepe tork
Hızlanma, yavaşlama veya kısa süreli proses yükleri için gereken tork sürekli torktan yüksek olabilir. Tepe torkun izin verilen süresi ve duty cycle üretici verisine bağlıdır.
Atalet oranı
Motor rotor ataleti ile motora yansıtılan yük ataleti servo dinamiğini doğrudan etkiler. Çok yüksek yük ataleti sistemin hızlanmasını, tuning davranışını ve kararlılığını zorlaştırabilir. Redüktör veya mekanik oran yükün motora yansıyan ataletini değiştirebilir.
Servo Motor Torku Nasıl Hesaplanır?
Döner sistemde hızlanma torkunun temel ilişkisi T = J × α şeklindedir. Burada J toplam eşdeğer atalet, α açısal ivmedir. Buna sürtünme, proses ve varsa yerçekimi kaynaklı tork eklenir. Sabit hızda atalet için hızlanma torku sıfıra yaklaşsa da proses ve sürtünme torku devam eder.
Lineer eksende vidalı mil adımı, verim, hareket eden kütle, istenen ivme ve kesme/proses kuvveti motor torkuna çevrilir. Bu nedenle sadece motorun Nm değerini makinenin kilogramıyla karşılaştırmak doğru boyutlandırma yöntemi değildir.
Servo Motor Hızı Nasıl Seçilir?
Motor devri mekanik aktarma oranıyla eksen hızına dönüşür. Vidalı mil adımı 10 mm/devir olan bir sistemde teorik olarak 3000 dev/dak, kayıplar ve sınırlar dikkate alınmadan 30.000 mm/dak geometrik ilerlemeye karşılık gelir. Fakat vidalı milin kritik hızı, rulmanlama, kaplin, sürücü sınırı ve makinenin güvenli ivmesi ayrıca kontrol edilmelidir.
Servo Tuning Nedir?
Tuning, servo kontrol çevrimlerinin makinenin gerçek mekanik yapısına uyarlanmasıdır. Amaç yalnız mümkün olan en yüksek gain değerini girmek değildir. Ekseni hızlı fakat kararlı, düşük takip hatalı ve rezonansa girmeden çalıştırmaktır. Aşırı agresif tuning titreşim, uğultu, pozisyon taşması ve mekanik zorlanma oluşturabilir. Çok düşük gain ise yumuşak fakat geciken, yüksek takip hatalı bir eksen yaratabilir.
Servo Motor Neden Titreşir veya Uğuldar?
Yanlış tuning, mekanik boşluk, gevşek kaplin, düşük rijitlik, rezonans, encoder problemi veya yanlış motor parametreleri titreşim oluşturabilir. Motor yükten ayrıyken düzgün, makineye bağlanınca titreşiyorsa mekanik sistem ve atalet özellikle incelenir. Tuning değerlerini körlemesine yükseltmek doğru teşhis değildir.
Servo Motor Neden Isınır?
Servo motorun çalışırken ısınması tek başına arıza değildir. Sürekli tork üretimi bakır kayıpları, demir kayıpları ve mekanik kayıplar oluşturur. Ancak beklenenden yüksek sıcaklıkta sürekli aşırı yük, frenin bırakmaması, yanlış tuning nedeniyle sürekli salınım, yüksek ortam sıcaklığı veya motor-sürücü uyumsuzluğu araştırılmalıdır.
Servo Motor Pozisyon Hatası Neden Oluşur?
Pozisyon veya following error, komut edilen konum ile gerçek encoder konumu arasındaki fark izin verilen sınırı aştığında oluşabilir. Mekanik sıkışma, yetersiz tork, çok sert ivme, yanlış tuning, encoder bağlantısı, frenin açılmaması veya ölçekleme hatası olası nedenlerdir. Alarm kodunun tam anlamı sürücü markası ve modelinin kılavuzundan okunmalıdır.
Encoder Arızası Nasıl Anlaşılır?
Encoder kablosu kopması, konnektör temassızlığı, besleme veya haberleşme problemi sürücünün encoder alarmına geçmesine neden olabilir. Aralıklı arızalarda kablo hareket ettikçe alarm oluşması, konumun sıçraması veya sürücünün encoder iletişim hatası kaydetmesi görülebilir. Encoder kablosu güç kablosundan uygun şekilde ayrılmalı ve üretici ekranlama/topraklama talimatı uygulanmalıdır.
Servo Motor Dönmüyorsa Kontrol Sırası
- Sürücünün enerji ve hazır durumunu kontrol edin.
- Aktif alarm kodunu kaydedin, resetlemeden önce not alın.
- Servo enable komutunun gerçekten geldiğini doğrulayın.
- Frenli motorda frenin serbest bırakıldığını kontrol edin.
- Kontrolörün pozisyon/hız komutu ürettiğini doğrulayın.
- Motor ve encoder kablolarını model şemasına göre kontrol edin.
- Mekanik eksenin sıkışmadığını doğrulayın.
- Motor-sürücü model eşleşmesini ve temel parametreleri kontrol edin.
Servo Motor Ters Dönüyorsa
Yön kontrolü kontrolör, sürücü parametresi veya komut işareti üzerinden yapılabilir. Motor güç fazlarını rastgele değiştirerek servo yönünü düzeltmek klasik üç faz asenkron motor yaklaşımının servoya uygulanmasıdır ve encoder faz ilişkisini bozabilir. Doğru yön değiştirme yöntemi sürücü kılavuzundan seçilmelidir.
Servo Motor Kaçırıyor Gibi Görünüyorsa
Kapalı çevrim servo normalde gerçek konumu ölçer. Kullanıcının kaçırma olarak gördüğü durum mekanik kaplin kayması, vidalı mil boşluğu, yanlış elektronik dişli, encoder bağlantısı veya following error sınırıyla ilişkili olabilir. Motor encoderı motor milini ölçüyorsa motor ile yük arasındaki mekanik gevşeklik encoder tarafından doğrudan görülemeyebilir.
Servo Alarm ve Hataları Nasıl Teşhis Edilir?
İlk kural alarmı silmeden kodu, oluşma anını ve makine durumunu kaydetmektir. Alarm kalkışta mı, yüksek hızda mı, yavaşlamada mı, yük geldiğinde mi veya enerji açılışında mı oluşuyor sorusu teşhisi ciddi biçimde daraltır. Aynı kod farklı servo markalarında farklı anlama gelebileceği için internetten bulunan rastgele alarm listesi kullanılmamalıdır.
| Belirti | Öncelikli kontrol |
|---|---|
| Kalkışta aşırı akım | Motor kablosu, sıkışma, fren, motor-sürücü eşleşmesi |
| Yavaşlamada aşırı gerilim | Rejenerasyon, rampa, fren direnci şartları |
| Encoder alarmı | Encoder kablosu, konnektör, uyumluluk, ekranlama |
| Pozisyon hatası | Yük, ivme, tuning, mekanik sıkışma |
| Aşırı sıcaklık | Sürekli yük, pano soğutma, motor sıcaklığı |
| Düşük gerilim | Besleme, kontaktör, şebeke ve DC bus koşulları |
Rejenerasyon ve Fren Direnci Nedir?
Yük hızlı yavaşlatıldığında veya düşey yük motoru sürüklediğinde motor jeneratör gibi enerji geri üretebilir. Bu enerji servo sürücünün DC barasını yükseltebilir. Sürücü tasarımına göre dahili rejeneratif kapasite veya harici fren direnci kullanılabilir. Direnç değeri ve gücü tahminle seçilmez, sürücünün teknik kılavuzundaki izin verilen aralığa göre belirlenir.
Servo Kullanımında En Sık Yapılan Hatalar
- Motoru yalnız kW değerine göre seçmek.
- Motor ve sürücünün uyumlu olduğunu doğrulamadan eşleştirmek.
- Encoder kablosunu motor güç kablosuyla gelişigüzel aynı kanalda taşımak.
- Freni servis freni gibi kullanmak.
- Düşey eksende fren sıralamasını yanlış kurmak.
- Tuning değerlerini başka makineden kopyalamak.
- Yük ataletini hesaba katmamak.
- Alarm kodunu kaydetmeden sürekli resetlemek.
- Servo yönünü motor fazlarını rastgele değiştirerek düzeltmeye çalışmak.
- Topraklama ve ekranlamayı ihmal etmek.
- Yüksek ivme uğruna sürekli tepe tork bölgesinde çalışmak.
- Mekanik boşluğu yazılımla tamamen giderilebilecek sanmak.
CNC Makinesinde Servo Motor Nasıl Kullanılır?
CNC kontrol ünitesi takım yolunu eksen hareketlerine dönüştürür. Servo sürücüler X, Y, Z veya döner eksen motorlarını komut edilen profile göre hareket ettirir. Motor torku kaplin, redüktör veya doğrudan vidalı mile aktarılır. Encoder geri bildirimi motor hareketini kapalı çevrimde tutar. Daha ileri sistemlerde lineer cetvel gibi ikinci geri besleme doğrudan makine ekseninin gerçek konumunu ölçebilir.
Z Ekseni İçin Frenli Servo Neden Önemlidir?
Düşey eksende enerji kesildiğinde yerçekimi yükü aşağı hareket ettirebilir. Tutma frenli servo bu riski azaltmak için kullanılır. Ancak fren tek başına tüm makine güvenliğinin yerine geçmez. Karşı ağırlık, gaz yayı, mekanik kilit veya başka güvenlik önlemleri makine tasarımına göre gerekebilir.
Servo Motor Montajında Mekanik Hatalar
Kaplin kaçıklığı, motor miline darbe, aşırı kayış gerginliği, yanlış redüktör montajı ve motor flanşının zorlanarak yerine çekilmesi rulman yükünü artırabilir. Servo hassas kontrol elemanı olduğu için mekanik montajın rijit ve eksenel olarak doğru olması tuning kadar önemlidir.
Servo Kablolamada Dikkat Edilecekler
Motor güç, encoder ve kontrol sinyalleri işlev olarak ayrılmalıdır. Üreticinin ekranlama, PE, konnektör ve kablo uzunluğu şartları izlenir. Encoder konnektörünü enerji altında söküp takmak veya pin dizilimini tahmin etmek sürücü ve encoder elektroniğine zarar verebilir.
Servo Bakımı Nasıl Yapılır?
Fırçasız servo motorlarda klasik fırça bakımı bulunmayabilir, ancak sistem bakım gerektirmez değildir. Motor rulman sesi, fan ve pano soğutması, kablo ve konnektörler, fren davranışı, mekanik kaplinler ve alarm geçmişi periyodik kontrol edilir. Absolute encoder bataryası kullanan sistemlerde üretici değişim prosedürü takip edilir.
Servo Motor Satın Alırken Hangi Bilgiler Gerekir?
Motor gücü yanında nominal ve maksimum tork, nominal ve maksimum hız, motor ataleti, encoder tipi ve çözünürlüğü, fren ihtiyacı, flanş ve mil ölçüsü, sürücü besleme sınıfı, kontrol arayüzü ve motor-sürücü uyumluluğu kaydedilmelidir. Mevcut motor değiştiriliyorsa tam motor ve sürücü kodu en değerli bilgidir.
Güncel ürünleri karşılaştırmak için Servo Motor ve Sürücüler ana satış kategorisi kullanılmalıdır. Bu rehber teknik seçimi öğretir, kategori ise stoktaki gerçek motor-sürücü ailelerini gösterir.
Servo Motor Hakkında Sık Sorulan Sorular
Endüstriyel servo motor normalde uyumlu servo sürücü üzerinden çalıştırılır. Sürücünün giriş beslemesi ile motor çıkışı aynı kavram değildir.
Hayır. İkisi de hareket kontrolünde kullanılabilir fakat klasik servo encoder geri beslemeli kapalı çevrim kontrolüyle gerçek hareketi sürekli izler.
Besleme, aşırı akım, rejenerasyon, encoder, sıcaklık, yük veya pozisyon takibi gibi çok farklı nedenler olabilir. Tam kod sürücünün kendi kılavuzundan okunmalıdır.
Sonuç: Servo Motoru Motor Olarak Değil Sistem Olarak Seçin
Başarılı servo uygulaması motorun gücünden çok motor, sürücü, encoder, kontrolör ve mekanik yükün doğru eşleşmesine bağlıdır. Doğru tork ve atalet hesabı, uygun kontrol modu, temiz geri besleme sinyali, doğru fren sıralaması ve makineye özel tuning birlikte çalıştığında servo sistem yüksek hız ve hassasiyeti güvenilir biçimde sağlar.
Arıza durumunda da aynı sistem yaklaşımı kullanılmalıdır. Alarmı sürekli resetlemek yerine oluşma anı kaydedilir, mekanik yük ile elektriksel neden ayrılır, encoder ve kablolama kontrol edilir ve modelin gerçek teknik kılavuzu esas alınır. Böylece servo motor yalnız değiştirilen pahalı bir parça değil, ölçülebilir ve teşhis edilebilir bir hareket sistemi haline gelir.